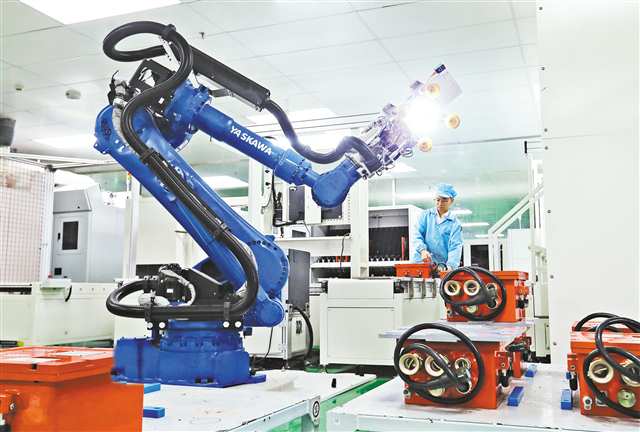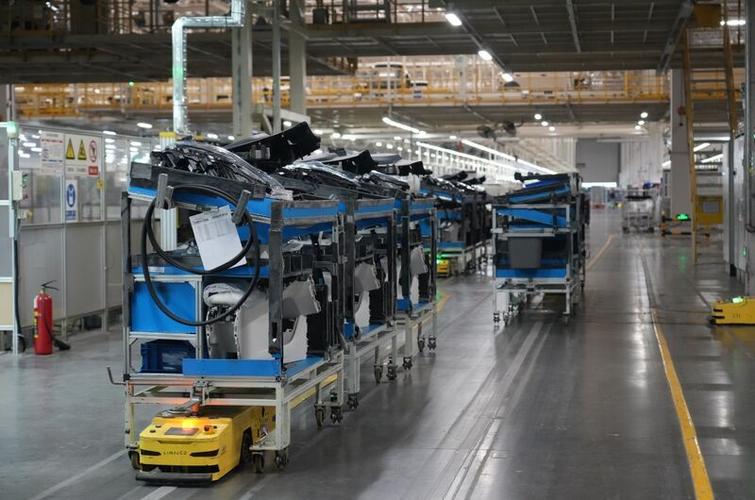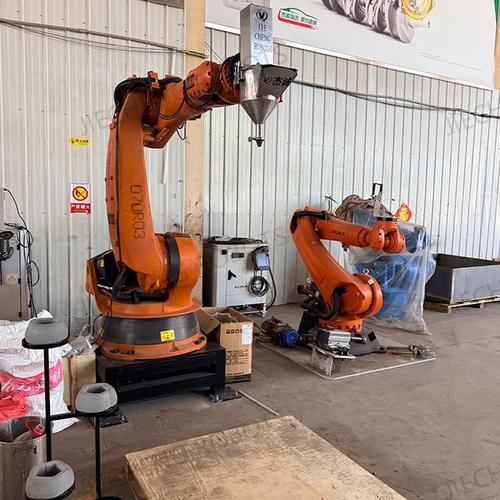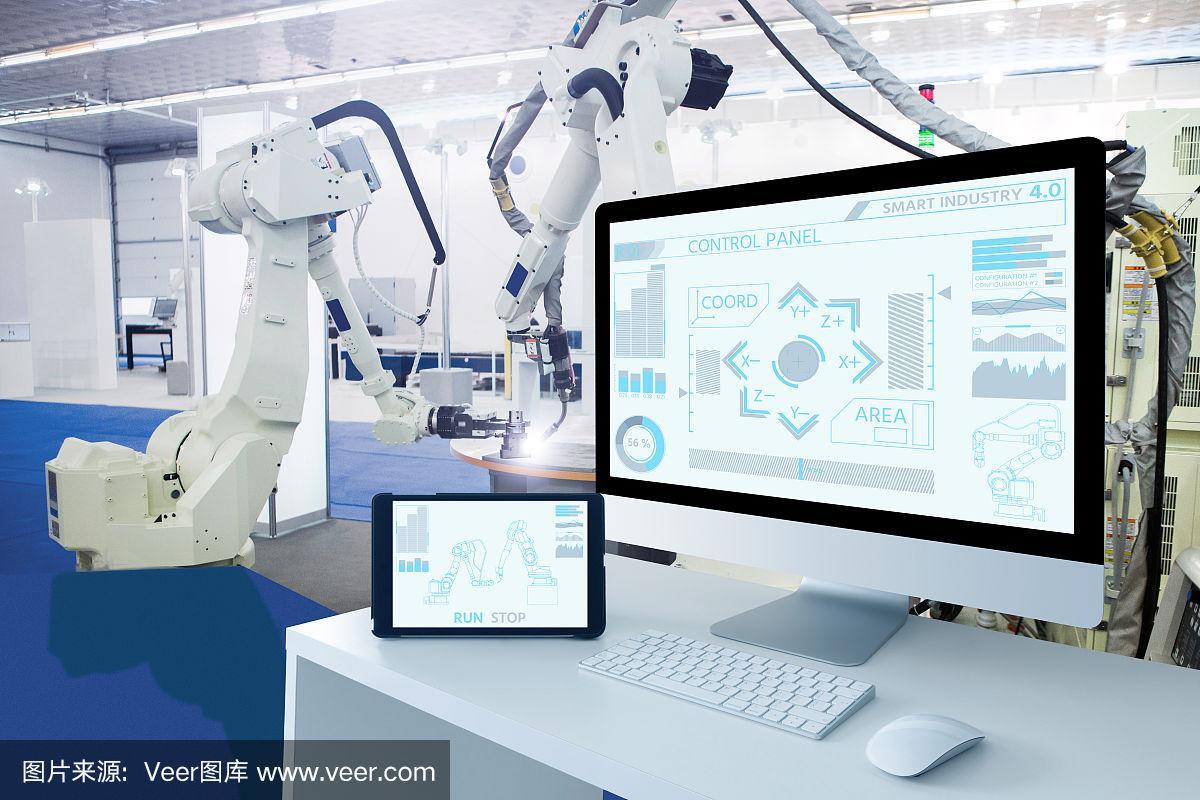
在智能工厂的愿景中,智能机器人扮演着执行者的角色,它们高效、精准地完成装配、搬运、焊接、检测等任务。而隐藏在这些钢铁躯壳背后的,是一台台强大的工业计算机——它们如同机器人的“大脑”,实时处理海量数据,发出精确指令,确保整个生产系统协调运转。本文将深入探讨智能工厂中用于控制机器人的计算机类型、架构、关键技术及其如何赋能智能机器人。
1. 智能机器人的控制层级与计算机需求
典型的智能机器人控制系统可分为三个层级:
- 决策层:负责工厂级任务调度、多机器人协同、与MES(制造执行系统)和ERP(企业资源计划)交互。通常由高性能服务器或边缘计算服务器承担。
- 协调层:负责单台机器人的运动规划、视觉处理、力控算法等。常采用工业PC(IPC)或嵌入式高性能计算机。
- 执行层:负责关节伺服控制、传感器采集等实时任务。多由微控制器(MCU)、DSP或FPGA完成。
其中,协调层计算机是机器人智能化的核心,它需要强大的算力、丰富的接口和极高的可靠性。
2. 用于控制机器人的计算机类型
(1)工业PC(IPC):具备坚固外壳、无风扇设计、宽温工作范围,可支持PCIe/PCI扩展槽,搭载Intel Core或Xeon处理器。常用于中等复杂度机器人,如AGV、协作机器人。
(2)嵌入式计算机:基于ARM、Intel Atom或NVIDIA Jetson等低功耗平台,体积小,集成度高,适合空间受限的移动机器人或边缘视觉处理。
(3)PLC(可编程逻辑控制器):在执行层仍广泛使用,尤其对于逻辑控制和时序要求严格的应用。高端PLC也可集成运动控制功能。
(4)运动控制器:专用计算机,专为多轴插补、电子齿轮、电子凸轮等复杂运动控制设计,可独立或作为PC卡插入IPC。
(5)边缘AI计算机:搭载GPU或NPU的工业计算机,用于实时运行深度学习模型,实现视觉识别、抓取点检测等AI功能。例如NVIDIA Jetson AGX Orin、华为Atlas等。
3. 关键硬件与软件技术
硬件层面:
- 处理器:从多核x86到异构ARM+GPU+FPGA,满足确定性实时与AI推理需求。
- 实时以太网:EtherCAT、PROFINET IRT、Powerlink等,实现微秒级同步。
- 安全模块:确保功能安全(如SIL2/3),通过双通道架构和看门狗。
软件层面:
- 实时操作系统(RTOS):VxWorks、QNX、Linux with RT-Preempt,保证任务响应时间确定性。
- 机器人中间件:ROS 2(基于DDS)提供分布式通信与模块化开发。
- AI框架:TensorRT、OpenVINO等部署推理加速。
4. 典型应用场景
- 协作机器人:内置计算机直接控制关节,通过末端力传感器实现人机安全协作。
- 移动机器人(AMR):搭载嵌入式计算机处理SLAM导航与避障算法,采用工控机进行车队调度。
- 视觉引导机器人:边缘AI计算机处理3D点云,引导机械臂抓取无序工件。
- 云端机器人:5G连接,决策层在云端,本地计算机执行实时控制,实现远程运维与群体智能。
5. 挑战与趋势
- 算力与功耗平衡:边缘端需在有限功耗下运行复杂AI模型,推动专用芯片发展。
- 实时性与通用性:Linux与RTOS融合(如Xenomai、PREEMPT_RT)兼顾生态与实时。
- 安全性:防止网络攻击导致物理破坏,需构建纵深防御体系。
- 标准化:OPC UA over TSN正成为统一通信标准。
随着5G、边缘计算和AI的融合,控制机器人的计算机将更加智能、开放和协同,成为智能工厂真正的神经中枢。
总而言之,智能机器人离不开专用计算机的支撑。从运动控制到AI推理,从实时通信到安全防护,这些计算机为机器人注入了灵魂。理解并选择正确的计算平台,是构建高效智能工厂的关键一步。